


Types de positionneurs de soudage pour le soudage laser robotisé : comment choisir celui qui convient à vos pièces


Table des matières
La plupart des acheteurs passent beaucoup de temps à sélectionner le bras robotique et la source laser adaptés à leur poste de travail de soudage robotisé. Beaucoup moins d"entre eux accordent la même attention au positionneur, le composant qui maintient, oriente et fait tourner la pièce pendant le soudage. C"est une erreur. La configuration du positionneur est l"un des déterminants les plus directs de la qualité des soudures, de l"efficacité de la production et de la gamme de pièces que votre poste de travail peut gérer. Choisissez le mauvais positionneur et vous vous retrouverez face à votre propre équipement à chaque cycle de production. Choisissez le bon et le robot pourra accéder à chaque joint de soudure dans la position optimale, à chaque fois.
Ce guide couvre tous les principaux types de positionneurs de soudage utilisés dans les postes de travail robotisés de soudage laser : ce qu"est chaque type, comment il fonctionne, à quoi il convient le mieux et les scénarios spécifiques dans lesquels chaque configuration offre le plus de valeur. À la fin, vous disposerez d"un cadre clair pour faire correspondre le type de positionneur à vos pièces, à votre volume de production et à vos exigences en matière d"automatisation.
Pourquoi le positionneur est le héros méconnu du soudage robotisé
En soudage manuel, un soudeur expérimenté ajuste naturellement la position de son corps, l"angle de la torche et la direction de déplacement pour accéder aux joints de soudure sous l"angle le plus favorable. Ils font tourner la pièce à la main, l"inclinent sur un établi ou se repositionnent autour de la pièce. Cette adaptabilité physique est l’une des choses que les soudeurs manuels qualifiés font instinctivement – et l’une des choses que les systèmes de soudage robotisés doivent reproduire mécaniquement.
Un robot collaboratif à 6 axes possède une portée et une capacité d"articulation importantes. Mais même un robot à 6 axes a des limites : il ne peut pas toujours atteindre le dessous d"une pièce, accéder à un coin interne étroit ou maintenir l"angle de torche optimal sur une surface courbe complexe sans que la pièce soit positionnée de manière coopérative.
C"est ce que fait le positionneur. Il étend l"enveloppe de travail efficace du robot en repositionnant la pièce (en la faisant pivoter, en l"inclinant ou en l"indexant entre les séquences de soudage) de sorte que chaque joint de soudure requis soit présenté au robot dans l"orientation la plus accessible et la plus favorable.
Le résultat est :
Meilleure qualité de soudure : les soudures réalisées en position plate ou horizontale surpassent systématiquement les soudures réalisées en position verticale ou aérienne, même pour les systèmes robotiques.
Programmation du robot plus simple — moins de séquences de trajectoires complexes lorsque la pièce à usiner est correctement orientée
Temps de cycle plus rapides — moins de repositionnement du robot entre les séquences de soudage
Accès à des joints qui seraient autrement inaccessibles : sans le positionneur, certains joints ne peuvent tout simplement pas être soudés de manière robotisée.
Fixation plus cohérente : les positionneurs fournissent un point de montage reproductible et stable pour les fixations de pièces à usiner
Les quatre principaux types de positionneurs
Les postes de travail de soudage laser robotisés DATO sont configurés avec quatre types de positionneurs principaux, chacun adapté à une gamme différente de géométries de pièces et d"exigences de production. Comprendre le principe mécanique derrière chaque type est la base pour faire le bon choix.
Type 1 : Plate-forme de soudage plate (table fixe)
Qu"est-ce que c"est
La plate-forme de soudage plate est la configuration de positionneur la plus simple : une surface de travail fixe et plate sur laquelle la pièce à usiner est fixée dans une seule orientation. Il n’y a pas de rotation ou d’inclinaison motorisée ; la pièce reste immobile pendant tout le cycle de soudage. Le robot se déplace autour de la pièce fixe pour accéder à tous les joints de soudure requis.
La surface de la plate-forme est généralement en acier avec une grille de trous de montage ou de rainures en T qui permettent de boulonner les luminaires dans n"importe quelle configuration. Certaines plates-formes incluent des systèmes de serrage intégrés pour un chargement et un déchargement plus rapides des pièces.
Comment ça marche en pratique
L"opérateur charge la pièce sur la plate-forme, la fixe dans le dispositif et lance le programme de soudage. Le robot exécute tous les parcours de soudage programmés avec la pièce dans une position fixe. Une fois le cycle de soudage terminé, l"opérateur décharge la pièce finie et charge la pièce suivante.
Pour les pièces dont les soudures sont accessibles par le dessus et par les côtés — panneaux plats, consoles, coffrets, cadres — la plateforme plate est tout à fait suffisante. L"articulation 6 axes du robot permet d"accéder à la plupart des articulations sur une pièce plane sans aucune rotation de la pièce.
Meilleures applications
Composants plats en tôle : panneaux, capots, couvercles, plaques de base
Boîtiers et armoires : où toutes les soudures sont sur les surfaces extérieures
Equerres et cadres : avec soudures sur faces accessibles
Composants structurels simples : où l'accès aux joints ne nécessite pas de rotation de la pièce
Production à forte mixité et faible volume : où la vitesse de changement de montage est plus importante que l'optimisation du temps de cycle
Avantages clés
Coût le plus bas : pas de mécanisme de rotation motorisé, conception mécanique la plus simple
Programmation la plus simple : la position fixe de la pièce signifie une programmation de trajectoire simple
Changement de fixation le plus rapide — aucun alignement du positionneur requis entre les types de pièces
Taille de pièce illimitée (à portée du robot) — aucune contrainte d'enveloppe de rotation
Entretien le plus simple : aucun composant rotatif à entretenir
Limites
Aucun accès aux soudures inférieures — les joints sur la face inférieure de la pièce ne peuvent pas être atteints sans repositionnement manuel
Position de soudure sous-optimale pour certains joints — les soudures verticales et aériennes sont moins favorables que les soudures plates/horizontales
Repositionnement manuel requis pour les pièces complexes — si la pièce doit être retournée ou tournée en cours de cycle, l'opérateur doit intervenir
Quand choisir la plateforme plate
Choisissez la plate-forme de soudage plate lorsque vos pièces disposent de tous les joints de soudure requis accessibles par le dessus et les côtés, lorsque le mix de production est élevé et que la vitesse de changement de montage est importante, ou lorsque le budget est une contrainte principale et que la géométrie de la pièce ne nécessite pas de rotation de la pièce.
La plate-forme plate était la configuration du positionneur utilisée dans le déploiement du fabricant de tôlerie grec de DATO - où les pièces du client (composants en tôle, supports et boîtiers) avaient tous les joints de soudure accessibles par le haut et par les côtés, rendant inutile la rotation motorisée.
Type 2 : positionneur rotatif à axe unique (plateau tournant de soudage)
Qu"est-ce que c"est
Le positionneur rotatif à axe unique – également appelé plateau tournant de soudage ou poupée à axe unique – fait tourner la pièce autour d"un seul axe (généralement vertical ou horizontal) sous le contrôle d"un servomoteur. Le robot et le positionneur travaillent en mouvement coordonné : lorsque le positionneur fait tourner la pièce, le robot ajuste sa position pour maintenir l"angle de torche et la vitesse de déplacement corrects le long du trajet de soudage.
Dans un système de soudage robotisé, l"axe de rotation du positionneur est traité comme un axe programmé supplémentaire : le contrôleur du robot coordonne la rotation du positionneur avec le mouvement du bras du robot pour exécuter des trajectoires de soudage complexes qui seraient impossibles avec la pièce fixe.
Comment ça marche en pratique
Pour une pièce cylindrique — un ensemble de tuyaux, un réservoir rond, une bride circulaire — le positionneur fait tourner la pièce en continu tandis que le robot maintient la tête de soudage dans une position fixe par rapport au haut de la pièce. Le résultat est une soudure circonférentielle parfaitement homogène, exécutée à vitesse et angle de torche constants, sans que le robot ait besoin de se déplacer autour de la pièce.
Pour les pièces non cylindriques avec des soudures sur plusieurs faces, le positionneur indexe entre les positions en faisant tourner la pièce pour présenter tour à tour chaque face au robot. Le robot soude une face, le positionneur tourne vers la face suivante, le robot soude à nouveau.
Meilleures applications
Pièces cylindriques : tuyaux, tubes, réservoirs ronds, récipients sous pression, brides circulaires
Assemblages de tuyaux : sections de tuyaux droites, joints tuyau-bride, joints tuyau-raccord
Composants de rotation : arbres, moyeux, bagues, supports circulaires
Pièces avec soudures sur plusieurs faces : où l'indexation entre faces est suffisante (pas de basculement nécessaire)
Soudage de tuyaux et de tubes en grand volume : où la cohérence circonférentielle des soudures est la principale exigence de qualité
Avantages clés
Idéal pour les soudures circonférentielles — la rotation continue produit des soudures circulaires parfaitement cohérentes
Élimine les variations de qualité de la soudure en position : la soudure est toujours réalisée en position plate/horizontale lorsque la pièce tourne
Permet un accès circonférentiel complet — le robot peut souder toute la circonférence d'une pièce cylindrique à partir d'une seule position fixe
Programmation de coordination simple — la coordination sur un seul axe est simple à programmer et à vérifier
Encombrement compact : les positionneurs à axe unique sont relativement compacts par rapport aux configurations multi-axes
Limites
Aucune capacité d'inclinaison – impossibilité de présenter des joints de soudure inclinés ou inclinés dans la position optimale
Limité aux géométries 3D complexes : les pièces avec des soudures sur plusieurs faces non parallèles peuvent nécessiter plusieurs positions d'indexation ou un repositionnement manuel
Complexité de conception de fixation pour les pièces non cylindriques : la fixation de pièces irrégulières sur un positionneur rotatif nécessite une conception de fixation plus complexe
Quand choisir le positionneur rotatif à axe unique
Choisissez le positionneur rotatif à axe unique lorsque votre production principale implique des pièces cylindriques, des assemblages de tuyaux ou d"autres composants rotatifs pour lesquels l"homogénéité des soudures circonférentielles est l"exigence de qualité clé.
Le positionneur rotatif à axe unique était l"une des configurations déployées chez le client roumain de DATO : utilisé spécifiquement pour la partie soudage des tubes ronds de leur production, tandis qu"une plate-forme plate gérait le soudage des composants structurels.

Type 3 : positionneur de type P à deux axes (inclinaison et rotation)
Qu"est-ce que c"est
Le positionneur de type P à deux axes assure une rotation autour de deux axes indépendants — un axe de rotation principal et un axe d"inclinaison secondaire — donnant à la pièce la possibilité d"être à la fois tournée et inclinée dans n"importe quelle orientation dans sa plage mécanique. La désignation « Type P » fait référence à la forme caractéristique du cadre du positionneur, qui ressemble à la lettre P vu de côté.
Cette capacité à deux axes signifie que la pièce à usiner peut être présentée au robot sous pratiquement n"importe quel angle — plat, incliné, inversé ou dans n"importe quelle position intermédiaire — permettant au robot d"accéder à des joints de soudure qui seraient inaccessibles avec un positionneur à axe unique ou fixe.
Dans le soudage robotisé coordonné, les deux axes du positionneur sont traités comme des axes programmés synchronisés avec le bras du robot, ce qui permet d"exécuter des parcours de soudage complexes sur plusieurs plans avec la pièce à usiner repositionnée en continu pour maintenir la position de soudage optimale.
Comment ça marche en pratique
Considérons un assemblage fabriqué complexe : un support de machinerie avec des soudures sur la face supérieure, les deux faces latérales et la face inférieure. Avec une plateforme plate, les soudures du dessous sont inaccessibles. Avec un positionneur rotatif mono-axe, la pièce peut être tournée pour présenter les côtés, mais l"inclinaison pour accéder au dessous nécessite un deuxième axe.
Avec le positionneur de type P à deux axes, la pièce est d"abord soudée sur la face supérieure avec le positionneur en position plate. L"axe d"inclinaison fait ensuite pivoter la pièce de 90° pour présenter la face latérale. Après avoir soudé le côté, l"axe d"inclinaison continue de faire pivoter la pièce pour présenter le dessous, désormais accessible par le haut en position de soudage à plat. Tout cela se déroule sous contrôle programmé, sans que l"opérateur ne touche la pièce entre les séquences de soudage.
Meilleures applications
Assemblages complexes fabriqués en 3D : bâtis de machines, supports structurels, boîtiers d'équipements
Pièces avec soudures sur plusieurs faces non parallèles : dessus, côtés et dessous nécessitant tous une soudure
Production mixte avec des géométries de pièces variées : où un seul positionneur doit s'adapter à plusieurs types de pièces différents
Assemblages de précision : où le maintien d'une position de soudure plate sur tous les joints est essentiel pour la qualité
Production par lots avec changement fréquent : où la polyvalence du positionneur réduit le besoin de plusieurs appareils dédiés
Avantages clés
Accessibilité maximale des joints de soudure — la capacité à deux axes permet d'accéder à pratiquement n'importe quelle orientation de joint de soudure
Position de soudage à plat pour tous les joints : l'inclinaison de la pièce signifie que chaque soudure peut être réalisée en position à plat, quelle que soit l'orientation du joint sur la pièce.
Type de positionneur le plus polyvalent — gère la plus large gamme de géométries de pièces
Permet des séquences de soudage multifaces complexes — sans repositionnement manuel
Idéal pour la production mixte : un positionneur gère plusieurs types de pièces différents
Contrôle du bain de fusion assisté par gravité : l'inclinaison de la pièce à l'angle optimal améliore le comportement du bain de fusion et réduit le risque de défaut.
Limites
Coût plus élevé : deux axes servo, conception mécanique plus complexe
Encombrement plus important : le cadre de type P nécessite plus d'espace au sol qu'un positionneur à axe unique
Programmation plus complexe : la coordination sur deux axes nécessite une planification de chemin plus minutieuse
Contraintes de charge utile et de taille : l'axe d'inclinaison du positionneur a un moment de charge maximal qui limite la taille et le poids des pièces pouvant être inclinées.
Quand choisir le positionneur de type P à deux axes
Choisissez le positionneur de type P à deux axes lorsque vos pièces comportent des soudures sur plusieurs faces nécessitant des orientations différentes, lorsque vous produisez une variété de types de pièces différents sur un seul poste de travail, ou lorsque la qualité des soudures sur toutes les faces de joint est une exigence primordiale.
Le positionneur de type P à deux axes était la configuration utilisée lors du déploiement chez le client suisse de DATO – où le fabricant devait souder plusieurs types de pièces différents dans une production par lots, et la polyvalence du positionneur était le facteur clé d"un changement efficace entre les types de pièces. Il s"agissait également de l"une des configurations de positionneur du déploiement roumain, utilisée aux côtés d"un positionneur à axe unique pour une exigence de production mixte de canalisations et de structures.
Type 4 : positionneur de poupée mobile (entre les centres)
Qu"est-ce que c"est
Le positionneur de poupée mobile supporte la pièce entre deux mandrins entraînés – une poupée mobile à une extrémité et une poupée mobile supportée à l"autre – et fait tourner la pièce le long de son axe longitudinal. Cette configuration est spécialement conçue pour les pièces longues et allongées qui ne peuvent pas être mises en porte-à-faux sur une table rotative sans déviation ou vibration excessive.
La poupée fournit le couple d"entraînement et le contrôle de position. La contre-pointe fournit un support à l"extrémité opposée de la pièce, maintenant l"alignement et empêchant la déviation sous le poids de la pièce et les forces de soudage. La poupée mobile et la poupée mobile sont généralement réglables le long d"un rail linéaire pour s"adapter à différentes longueurs de pièces.
Comment ça marche en pratique
Une longue poutre structurelle, un ensemble de tubes ou un arbre est chargé entre les mandrins de la poupée mobile et de la poupée mobile. Les mandrins sont serrés pour fixer la pièce, et l"entraînement de la poupée mobile fait tourner la pièce le long de son axe de longueur tandis que le robot soude sur la longueur de la pièce ou autour des joints circonférentiels.
Pour les soudures longitudinales (soudures sur toute la longueur d"un tube ou d"une poutre), le positionneur maintient la pièce à l"angle de rotation optimal pendant que le robot se déplace le long du chemin de soudure. Pour les soudures circonférentielles (joints autour de la circonférence d"un tube), le positionneur fait tourner la pièce pendant que le robot maintient la position.
Meilleures applications
Poutres et colonnes structurelles longues : poutres en I, profilés en caisson, profilés creux rectangulaires
Assemblages de tubes et canalisations longs : sections de canalisations multimètres, cadres tubulaires, tubes structurels
Arbres et axes : nécessitant des soudures circonférentielles ou longitudinales sur toute leur longueur
Structures à échelle et à ossature : où les éléments de charpente sont longs et nécessitent un soudage sur toute leur longueur.
Composants de matériel agricole et de construction : éléments de structure longs avec de multiples joints de soudure
Avantages clés
Indispensable pour les pièces longues — le seul type de positionneur qui fournit un support stable pour les pièces trop longues pour être en porte-à-faux
Empêche la déviation et les vibrations — le support entre les centres maintient l'alignement des pièces tout au long du cycle de soudage.
Permet un accès sur toute la longueur — le robot peut souder sur toute la longueur de la pièce sans repositionnement
Positionnement rotatif cohérent : la rotation asservie permet un positionnement angulaire précis pour les soudures longitudinales
Gère les pièces lourdes — le support distribué de la poupée mobile et de la poupée mobile permet des pièces plus lourdes qu'une table rotative en porte-à-faux
Limites
Encombrement le plus important : la configuration poupée-poupée nécessite un espace au sol important le long de l'axe de longueur de la pièce
Limité aux pièces allongées — ne convient pas aux assemblages 3D compacts, en blocs ou complexes
Complexité du chargement et du déchargement : la fixation des pièces entre les mandrins prend plus de temps que le placement d'une pièce sur une plate-forme plate
Coût plus élevé : deux unités entraînées plus une infrastructure ferroviaire linéaire
Quand choisir le positionneur de poupée mobile
Choisissez le positionneur de poupée mobile lorsque votre production principale implique des éléments structurels longs, des assemblages de tubes ou des arbres où la longueur de la pièce rend le support en porte-à-faux peu pratique. Si vos pièces de production régulières les plus longues dépassent environ 800 à 1 000 mm de longueur et nécessitent un soudage sur toute leur longueur, cette configuration est probablement le bon choix.
Comparaison côte à côte : les quatre types de positionneurs
Facteur | Plateforme Plate | Rotatif à axe unique | Type P à deux axes | Poupée-pointe |
Axes de mouvement | 0 (fixe) | 1 (rotation) | 2 (rotation + inclinaison) | 1 (rotation sur la longueur) |
Meilleure géométrie des pièces | Joints plats et accessibles | Cylindrique, multiface | 3D complexe, multiface | Poutres longues, tubes, arbres |
Accès aux soudures par le dessous | Non | Non | Oui | Oui (par rotation) |
Soudures circonférentielles | Non | Oui, idéal | Oui | Oui |
Soudures longitudinales | Limité | Limité | Limité | Oui, idéal |
Types de pièces mixtes | Bien | Modéré | Excellent | Pauvre |
Complexité de la programmation | Faible | Faible-modéré | Modéré-élevé | Modéré |
Empreinte | Petit | Petit-moyen | Moyen | Grand |
Coût | Le plus bas | Faible-modéré | Modéré-élevé | Modéré-élevé |
Limite de charge utile/taille | Portée du robot uniquement | Capacité de la table rotative | Limite de moment de l"axe d"inclinaison | Capacité du mandrin + longueur du rail |
Applications typiques | Tôle, coffrets | Tuyaux, réservoirs, brides | Machines, lots mixtes | Poutres, tubes longs, cadres |

Configurations multi-positionneurs : quand un seul ne suffit pas
Pour les fabricants ayant des exigences de production véritablement diverses (plusieurs gammes de produits avec des géométries de pièces fondamentalement différentes), un seul type de positionneur n'est peut-être pas la bonne réponse. Les postes de travail DATO peuvent être configurés avec plusieurs positionneurs sur un seul poste de travail, permettant au robot de travailler avec différentes configurations de positionneurs pour différents types de pièces sans nécessiter un poste de travail séparé pour chacun.
La configuration multi-positionneurs la plus courante est la combinaison plate-forme plate + rotation à axe unique — offrant une capacité de table plate pour les tôles et les pièces structurelles ainsi qu'une capacité de rotation pour les tuyaux et les composants cylindriques. Il s'agissait de la configuration utilisée lors du déploiement chez le client roumain de DATO, où le fabricant avait besoin de souder à la fois des tuyaux ronds (rotatif à axe unique) et des composants structurels plats (plate-forme de soudage) sur un seul poste de travail.
D"autres combinaisons multi-positionneurs courantes incluent :
Plate-forme plate de type P à deux axes — pour les fabricants dont la production est principalement constituée d'assemblages 3D complexes mais comprend quelques pièces plates simples
Rotatif à axe unique + poupée mobile — pour les fabricants de tubes qui produisent à la fois des assemblages de tubes courts et des structures de tubes longs
Deux plates-formes plates (double station) — pour une production en grand volume où une plate-forme est chargée/déchargée pendant que le robot soude sur l'autre, maximisant ainsi l'utilisation du robot
La configuration à deux stations : maximiser l"utilisation du robot
La configuration à deux postes (ou double table) mérite une mention particulière car elle répond à un défi d'efficacité fondamental dans le soudage robotisé : le temps d'inactivité du robot pendant le chargement et le déchargement des pièces..
Dans une configuration monoposte, le robot doit attendre pendant que l"opérateur décharge la pièce finie et charge la pièce suivante. En fonction de la complexité de la pièce et de la conception des accessoires, ce temps de chargement/déchargement peut représenter 20 à 40 % de la durée totale du cycle, ce qui signifie que le robot est inactif pendant une partie importante de chaque cycle de production.
La configuration à deux postes élimine ce temps d"inactivité en offrant deux postes de travail identiques. Pendant que le robot soude sur la station A, l"opérateur charge et décharge la station B. Lorsque le robot termine sur la station A, il se déplace immédiatement vers la station B - qui est déjà chargée et prête - pendant que l"opérateur travaille sur la station A. Le robot n"attend presque jamais l"opérateur.
Pour la production en grand volume d"un type de pièce unique, la configuration à deux stations peut augmenter l"utilisation efficace du robot de 60 à 70 % à 85 à 95 %, offrant une augmentation proportionnelle de la production sans aucune augmentation de la vitesse du robot ou des paramètres de soudage.
Comment sélectionner le bon positionneur : un cadre de décision pratique
Répondez à ces cinq questions pour identifier la configuration de positionneur adaptée à votre production :
Étape 1 : Quelle est la géométrie de votre pièce de production primaire ?
Géométrie de la pièce | Recommandation de départ |
Écrans plats, tôles, coffrets | Plateforme plate |
Pièces cylindriques, tuyaux, réservoirs ronds | Rotatif à axe unique |
Assemblages 3D complexes, soudures multifaces | Type P à deux axes |
Poutres longues, tubes, arbres (>800mm) | Poupée-pointe |
Mixte – plusieurs géométries différentes | Type P à deux axes ou multi-positionneur |
Étape 2 : Devez-vous souder le dessous de certaines pièces ?
Si oui → Un type P à deux axes est requis (ou un repositionnement manuel, ce qui va à l'encontre de l'objectif de l'automatisation).
Si non → une plateforme plate ou rotative à axe unique peut suffire.
Étape 3 : Quelle est la dimension la plus longue de votre plus grande pièce de production régulière ?
Moins de 500 mm → Tout type de positionneur est viable ; choisir en fonction de la géométrie
500 mm – 1 000 mm → Type P rotatif à un seul axe ou à deux axes ; vérifier la capacité de moment de l'axe d'inclinaison pour le type P
Au-delà de 1000 mm → Poupée-poupée fortement recommandée ; vérifier que la portée du robot couvre toute la longueur de la pièce
Étape 4 : Combien de types de pièces différents ce poste de travail produira-t-il ?
1 à 2 types de pièces → Optimiser le positionneur pour ces géométries spécifiques
3 à 5 types de pièces → Type P à deux axes pour une polyvalence maximale ou configuration multi-positionneurs
Plus de 5 types de pièces (haute mixité) → Combinaison de type P à double axe + plate-forme plate ; évaluer le volume des stations jumelles
Étape 5 : Quels sont vos besoins en matière de volume de production et de temps de cycle ?
Faible volume, mix élevé → Prioriser la vitesse de changement → plateforme plate ou type P à deux axes
Type à volume élevé, pièce unique → Prioriser le temps de cycle → configuration à deux stations
Pièces cylindriques à grand volume → Rotatif mono-axe avec soudage à rotation continue
Positionneur et luminaire : pourquoi ils doivent être conçus ensemble
Un point critique souvent négligé lors de la planification du poste de travail : le positionneur et le dispositif de fixation de la pièce doivent être conçus comme un système et non comme des composants séparés.
Le positionneur offre la capacité mécanique de faire pivoter et d’incliner la pièce. Le dispositif traduit cette capacité en un positionnement précis et reproductible de la pièce pour les trajectoires programmées du robot. Un positionneur de haute qualité avec un support mal conçu ne fournira pas une qualité de soudure constante. Un luminaire bien conçu sur le bon positionneur le fera.
Principes clés de conception des luminaires pour chaque type de positionneur :
Équipements de plate-forme plate :
Localisez la pièce contre les butées positives en X, Y et Z
Utilisez des pinces à dégagement rapide pour un chargement/déchargement rapide
Conception pour un chargement à une seule main lorsque cela est possible
Assurez-vous que tous les joints de soudure sont accessibles sans que le dispositif ne bloque les angles d"approche du robot.
Montages rotatifs à axe unique :
Équilibrez la masse de la pièce autour de l"axe de rotation pour minimiser la charge et les vibrations du moteur
Assurez-vous que le luminaire n"interfère pas avec le robot dans aucune position de rotation.
Conçu pour une plage de rotation complète de 360° — vérifiez les jeux dans toutes les positions
Utilisez des mandrins auto-centrants ou des faces de montage localisées avec précision pour les pièces cylindriques
Luminaires de type P à deux axes :
Calculer le moment de charge au niveau de l"axe d"inclinaison pour la masse combinée de la pièce à usiner et du montage
Assurez-vous que le luminaire ne dépasse pas la capacité de moment nominal du positionneur quel que soit l"angle d"inclinaison.
Conception pour toute la plage d"inclinaison : vérifiez les jeux entre le dispositif de montage, la pièce à usiner et le cadre du positionneur dans toutes les positions.
Tenez compte du centre de gravité de la pièce lors de la conception pour des positions inversées ou d"inclinaison extrême.
Fixations poupée-contre-poupée :
Concevez les faces du mandrin pour un positionnement positif : évitez de compter uniquement sur la friction pour le positionnement angulaire.
Assurez-vous que le support de contre-pointe n"interfère pas avec l"accès aux joints de soudure sur toute la longueur de la pièce.
Conception pour un alignement de chargement pièce à pièce cohérent : de petites erreurs angulaires au niveau de la face du mandrin se transforment en erreurs de position importantes à l"extrémité d"une pièce longue.
Exemples de déploiement réel : sélection du positionneur en pratique
Roumanie — Configuration multi-positionneurs pour production mixte
Pièces : Tubes ronds (acier inoxydable) + composants structurels plats Configuration du positionneur : Positionneur rotatif mono-axe + plateforme de soudage plate + positionneur de type P à deux axes Robot : Cobot Aubo i10 6 axes Laser : Laser fibre 2000 W
La production du fabricant roumain nécessitait le soudage de deux types de pièces fondamentalement différents : des tubes ronds nécessitant des soudures circonférentielles et des composants structurels plats nécessitant des soudures de face accessible. Plutôt que d"acheter deux postes de travail distincts, DATO a configuré un seul poste de travail avec à la fois un positionneur rotatif à axe unique et une plate-forme de soudage plate, permettant au robot de travailler avec l"un ou l"autre positionneur en fonction du calendrier de production. Le type P à deux axes a été ajouté pour un type de troisième pièce nécessitant un accès multiface.
Aperçu clé : les configurations multi-positionneurs peuvent offrir la flexibilité de plusieurs postes de travail à un coût total nettement inférieur.
Suisse — Type P à deux axes pour la production par lots de plusieurs pièces
Pièces : Plusieurs types de pièces différents, production par lots Configuration du positionneur : Positionneur de type P à deux axes Robot : Cobot Aubo i10 à 6 axes (laser 2 000 W)
Le principal défi du fabricant suisse consistait à souder efficacement plusieurs types de pièces différents dans une production par lots, avec des changements fréquents entre les types de pièces. La capacité du positionneur de type P à deux axes à gérer différentes géométries de pièces sans nécessiter de changement de positionneur en fait le bon choix. Chaque type de pièce avait son propre programme stocké et sa propre configuration de montage, permettant à l"opérateur d"effectuer le changement en quelques minutes.
Aperçu clé : pour les fabricants de production mixte, la polyvalence du positionneur de type P à deux axes offre souvent un meilleur retour sur investissement qu'un positionneur plus spécialisé optimisé pour un seul type de pièce.
Grèce — Plate-forme plate pour la production de lots de tôles
Pièces : Composants en tôle, supports, boîtiers Configuration du positionneur : Plateforme de soudage plate Robot : Cobot Aubo i10 6 axes (laser 1500W)
Les pièces du fabricant de tôle grec étaient des composants en tôle standard avec tous les joints de soudure accessibles par le dessus et par les côtés. La plate-forme de soudage plate était le bon choix : simple, rapide à charger et tout à fait adaptée à la géométrie de la pièce. L"ajout d"un positionneur motorisé aurait augmenté les coûts et la complexité sans apporter aucun avantage en termes de production pour ces pièces spécifiques.
Aperçu clé : le bon positionneur est celui qui s'adapte à vos pièces, et non le plus sophistiqué disponible.
Approche de configuration du positionneur de DATO
Chez DATO, la sélection du positionneur fait partie de notre processus de configuration de poste de travail standard, et non une réflexion après coup. Avant de recommander un type de positionneur, notre équipe d’ingénieurs examine :
Vos dessins de pièces ou échantillons — pour comprendre la géométrie, l'emplacement des joints de soudure et les exigences d'accès
Votre volume et mix de production — pour déterminer si un type de positionneur unique ou une configuration à plusieurs positionneurs est plus approprié
Le poids et les dimensions de votre pièce à usiner — pour vérifier la charge utile et la capacité de moment du positionneur
Votre profil d'opérateur - pour évaluer les exigences de complexité de programmation
Vos contraintes d'espace au sol — pour garantir que la configuration du positionneur correspond à la disposition de votre atelier
Le résultat est une recommandation de positionneur spécifique avec des conseils de conception de luminaires — et non une réponse générique « choisir dans notre catalogue ».
Lecture connexe :
Qu'est-ce qu'un poste de travail de soudage robotisé ? Types ouverts ou fermés expliqués
Soudage laser par robot industriel ou soudage robot collaboratif : lequel convient le mieux à votre usine ?
Aubo vs Elite Cobot pour le soudage laser : quelle marque devriez-vous choisir ?

Foire aux questions
Q1 : Ai-je besoin d’un positionneur pour le soudage laser robotisé, ou le robot peut-il tout gérer ?
Pour les pièces plates simples dont tous les joints de soudure sont accessibles par le haut et par les côtés, une plate-forme de soudage plate (qui est techniquement un positionneur sans axe de mouvement) est suffisante. Pour les pièces comportant des soudures sur plusieurs faces, les pièces cylindriques nécessitant des soudures circonférentielles ou les éléments structurels longs, un positionneur motorisé est essentiel pour obtenir une qualité de soudure constante et des temps de cycle pratiques. L"articulation 6 axes du robot est puissante, mais elle ne peut se substituer à un positionneur lorsque la géométrie de la pièce l"exige.
Q2 : Quel est le poids maximum de la pièce qu’un positionneur peut supporter ?
Cela dépend du modèle et de la configuration spécifiques du positionneur. Les positionneurs rotatifs à axe unique dans les configurations de postes de travail DATO traitent généralement des pièces pesant jusqu"à 200 à 500 kg selon le modèle. Les positionneurs de type P à deux axes ont à la fois une charge utile et une charge de moment — la charge de moment (poids × distance de l"axe d"inclinaison) est souvent la contrainte contraignante pour les grandes pièces. Les configurations poupée-poupée peuvent gérer des pièces plus lourdes car le poids est réparti entre deux points d"appui. Fournissez le poids et les dimensions de votre pièce à l"équipe d"ingénierie de DATO pour une évaluation spécifique de la capacité.
Q3 : Le positionneur et le robot peuvent-ils se déplacer simultanément (mouvement coordonné) ?
Oui — dans les postes de travail de soudage robotisés DATO, les axes du positionneur sont intégrés au contrôleur du robot en tant qu"axes programmés supplémentaires. Cela signifie que le positionneur peut faire pivoter ou incliner la pièce en continu pendant que le robot se déplace le long du chemin de soudage, permettant ainsi des séquences de soudage coordonnées complexes. Le mouvement coordonné est particulièrement important pour les soudures circonférentielles sur des pièces cylindriques, où le positionneur fait tourner la pièce tandis que le robot maintient une position fixe.
Q4 : Combien de temps faut-il pour changer de luminaire entre différents types de pièces ?
Le temps de changement de luminaire dépend de la conception du luminaire et du type de positionneur. Sur une plate-forme de soudage plate dotée de fixations rapides bien conçues, le changement peut être effectué en 2 à 5 minutes. Sur un positionneur de type P à deux axes avec plusieurs programmes stockés, le changement de programme du robot est quasi instantané : le changement de dispositif physique prend 5 à 15 minutes en fonction de la complexité. DATO conçoit des luminaires avec une vitesse de changement de vitesse comme exigence explicite pour les postes de travail de production mixte.
Q5 : Le positionneur de type P à deux axes est-il toujours meilleur que le positionneur rotatif à axe unique ?
Pas toujours : le bon positionneur est celui qui s"adapte à vos pièces. Pour les pièces cylindriques nécessitant des soudures circonférentielles, le positionneur rotatif mono-axe est plus simple, moins cher et tout à fait suffisant. La capacité d"inclinaison supplémentaire du type P à deux axes augmente le coût et la complexité de programmation qui n"est justifiée que lorsque vos pièces nécessitent réellement une inclinaison. Choisir le type P à deux axes pour une production qui n"a besoin que d"une rotation sur un seul axe est un investissement inutile.
Q6 : Puis-je ajouter un positionneur à un poste de travail DATO existant ultérieurement ?
Oui, en principe, mais il est plus rentable de spécifier le positionneur au moment de l"achat initial. L"ajout d"un positionneur à un poste de travail existant nécessite une intégration mécanique, une reconfiguration du contrôleur et une reprogrammation des chemins de soudage existants pour tenir compte des nouveaux axes du positionneur. Ces coûts d"intégration peuvent approcher ou dépasser le coût du positionneur lui-même. Si vous prévoyez avoir besoin d"un positionneur à l"avenir, spécifiez-le lors de l"achat même si vous n"utilisez pas toutes ses capacités immédiatement.
Q7 : Quelle est la différence entre un positionneur et un luminaire ?
Le positionneur est le dispositif mécanique motorisé qui fait pivoter, incline ou indexe la pièce – il assure le mouvement. Le dispositif de fixation est l"outillage conçu sur mesure qui maintient la pièce spécifique dans la position correcte sur le positionneur — il fournit l"emplacement. Chaque poste de travail a besoin des deux : le positionneur fournit la capacité, et le dispositif traduit cette capacité en un positionnement précis et reproductible de la pièce pour les trajectoires programmées du robot.
Q8 : Comment puis-je savoir si mes pièces nécessitent un positionneur à deux axes ou si un positionneur à un seul axe suffit ?
La question clé est la suivante : l"un de vos joints de soudure requis est-il orienté vers le bas (vers le sol) lorsque la pièce est dans sa position de repos naturelle ? Si oui, vous avez besoin soit d"un positionneur à deux axes pour incliner la pièce et amener ces joints dans une position accessible, soit vous devez accepter que ces joints soient soudés dans une position moins favorable. Pour la plupart des pièces structurelles et fabriquées, si vous pouvez répondre « toutes mes soudures sont sur le dessus et les côtés de la pièce », une plate-forme mono-axe ou plate est suffisante.
Prêt à configurer le bon positionneur pour votre poste de travail de soudage robotisé ?
Explorez la machine de soudage laser robotique DATO DT-HJR Demandez une consultation gratuite sur la configuration du poste de travail et du positionneur Envoyez vos dessins de pièces pour une recommandation gratuite sur le positionneur Voir toutes les solutions de soudage laser DATO
Shandong Dato Machinery Co., Ltd. — Leader de l'industrie du laser depuis 2007 info@datolaser.com | WhatsApp : + 19353173156 | 86-www.datolaser.com
Blogs connexes
-
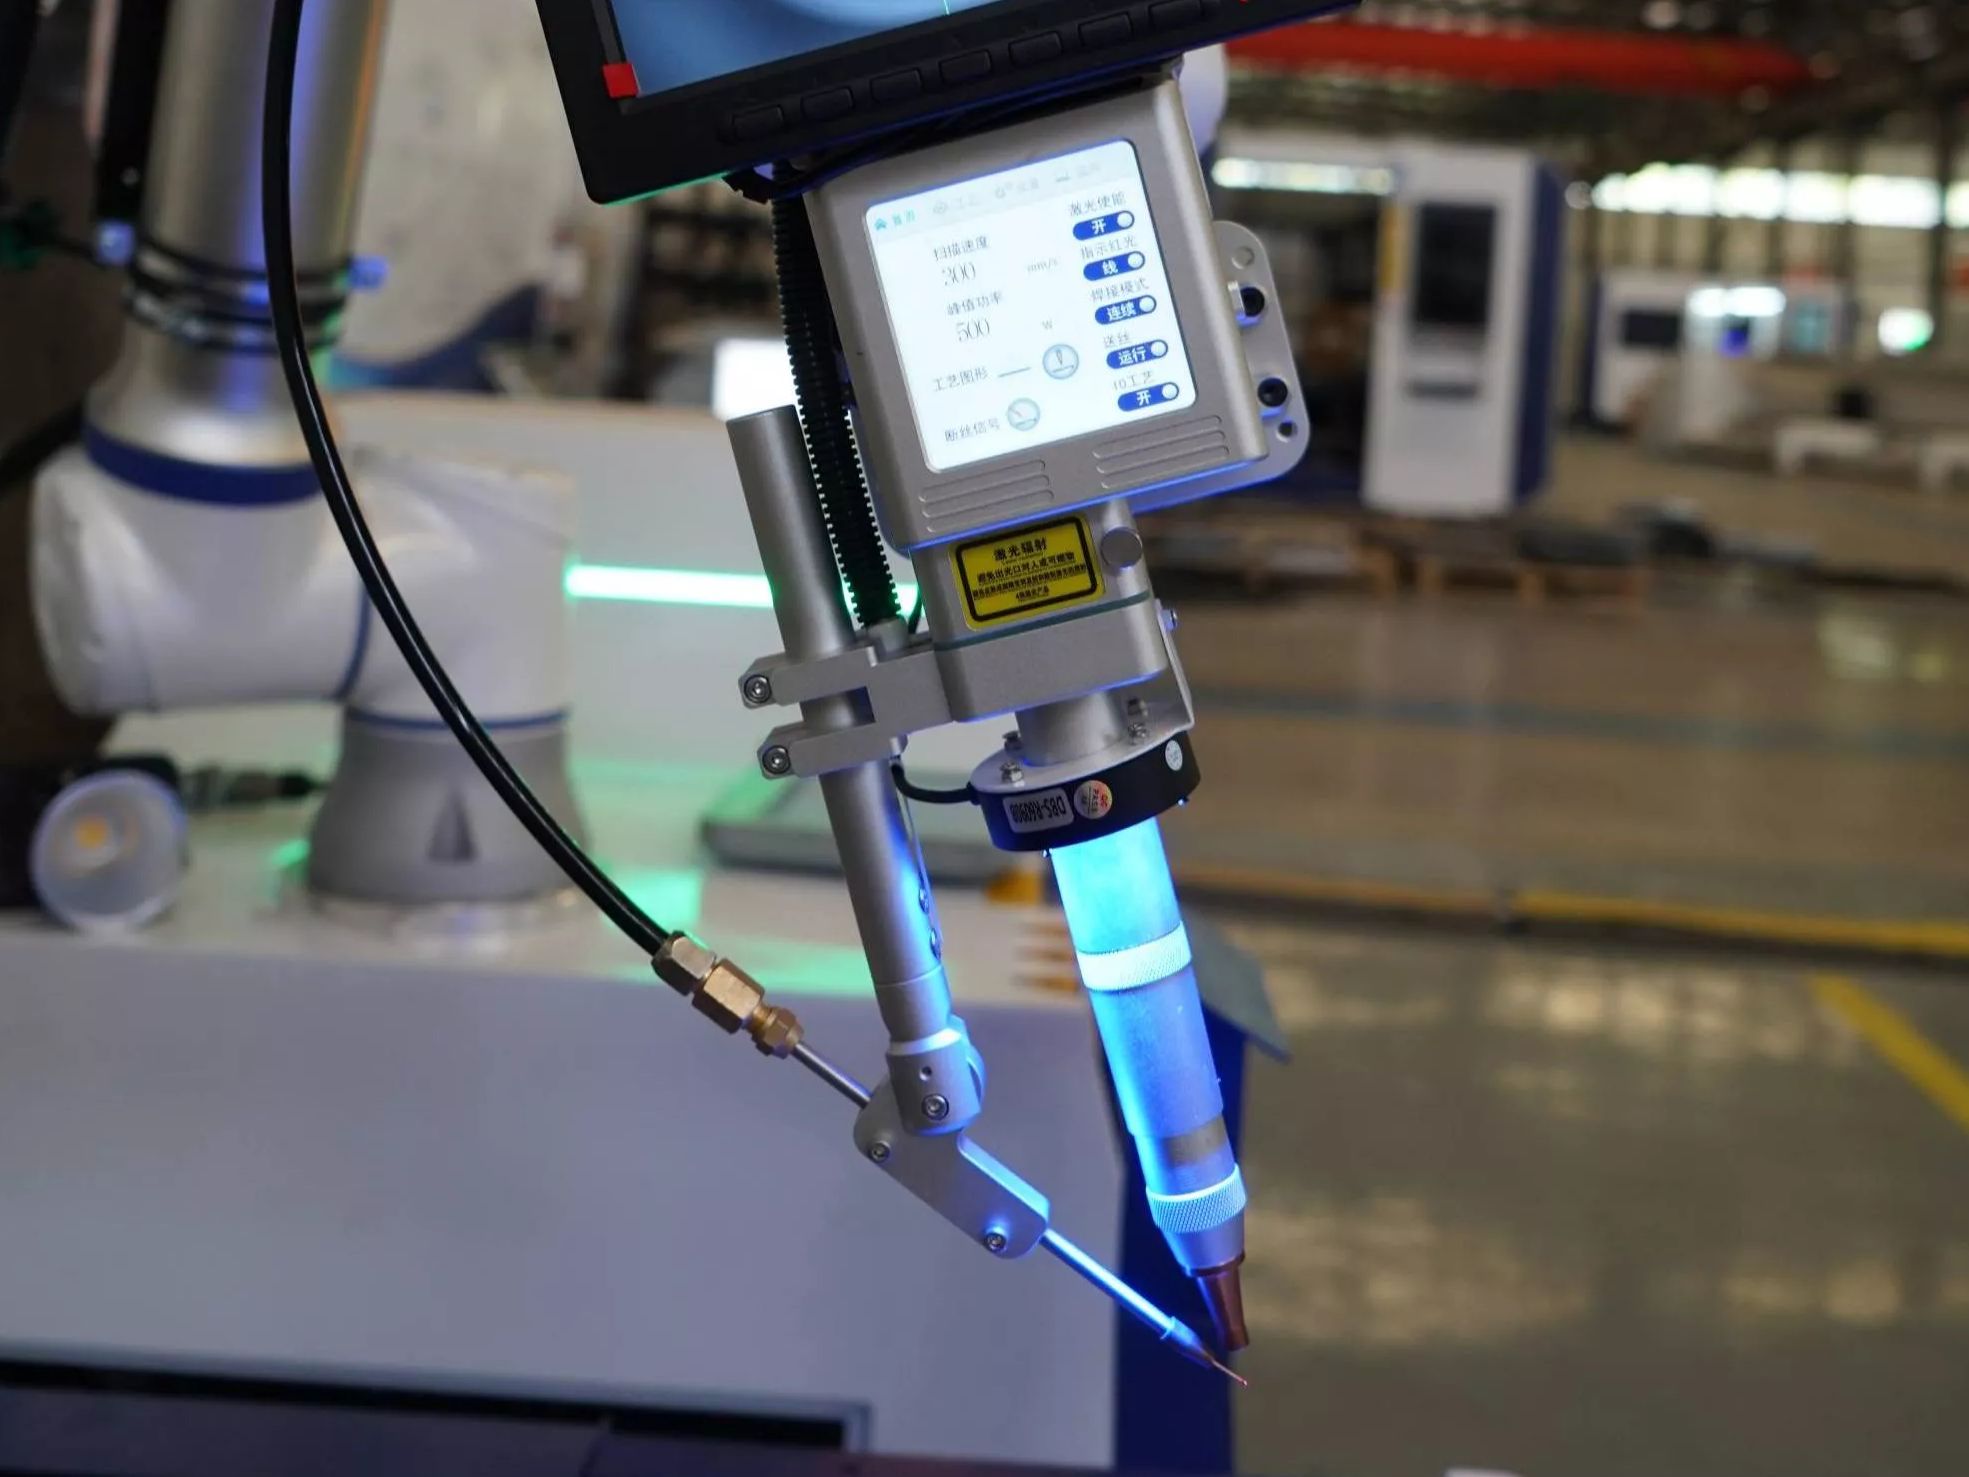 En 2026, les fabricants du monde entier accélèrent leurs investissements dans les robots de soudage laser, les systèmes robotisés de soudage laser et d'autres formes d'équipements de fabrication intelligents pour améliorer la précision du soudage, réduire la dépendance en matière de main-d'œuvre et construire des lignes de production plus efficaces.Guide de l'acheteur
-
 DATO LASER lance la vente d'approvisionnement de septembre avec jusqu'à 15 % de réductionDATO LASER est fier d'annoncer sa vente d'approvisionnement de septembre, qui se déroulera tout au long de la période du New Trade Festival. Cette promotion à durée limitée offre aux clients jusqu'à 15 % de réduction sur une sélection de systèmes de soudage laser et de presses plieuses CNC, ainsi que surGuide de l'acheteur
-
 Choisir un système de soudage robotisé ne consiste pas simplement à choisir entre une marque de robot et une autre. La bonne solution dépend de la taille de votre pièce, du poids, du type de soudure, du volume du lot, de la fréquence de changement, de l'espace au sol disponible et du niveau d'automatisation requis. Pour de nombreuses petites et moyennes entreprises de fabrication métalliqueGuide de l'acheteur
-
 Types de positionneurs de soudage pour le soudage laser robotisé : comment choisir celui qui convient à vos pièces La plupart des acheteurs passent beaucoup de temps à sélectionner le bras robotique et la source laser adaptés à leur poste de travail de soudage robotisé. Beaucoup moins d'entre eux accordent la même attention au positionneur - le composant qui tient, orieGuide de l'acheteur
